
XGRIDS Lixel L3
La precisión se une al fotorrealismo
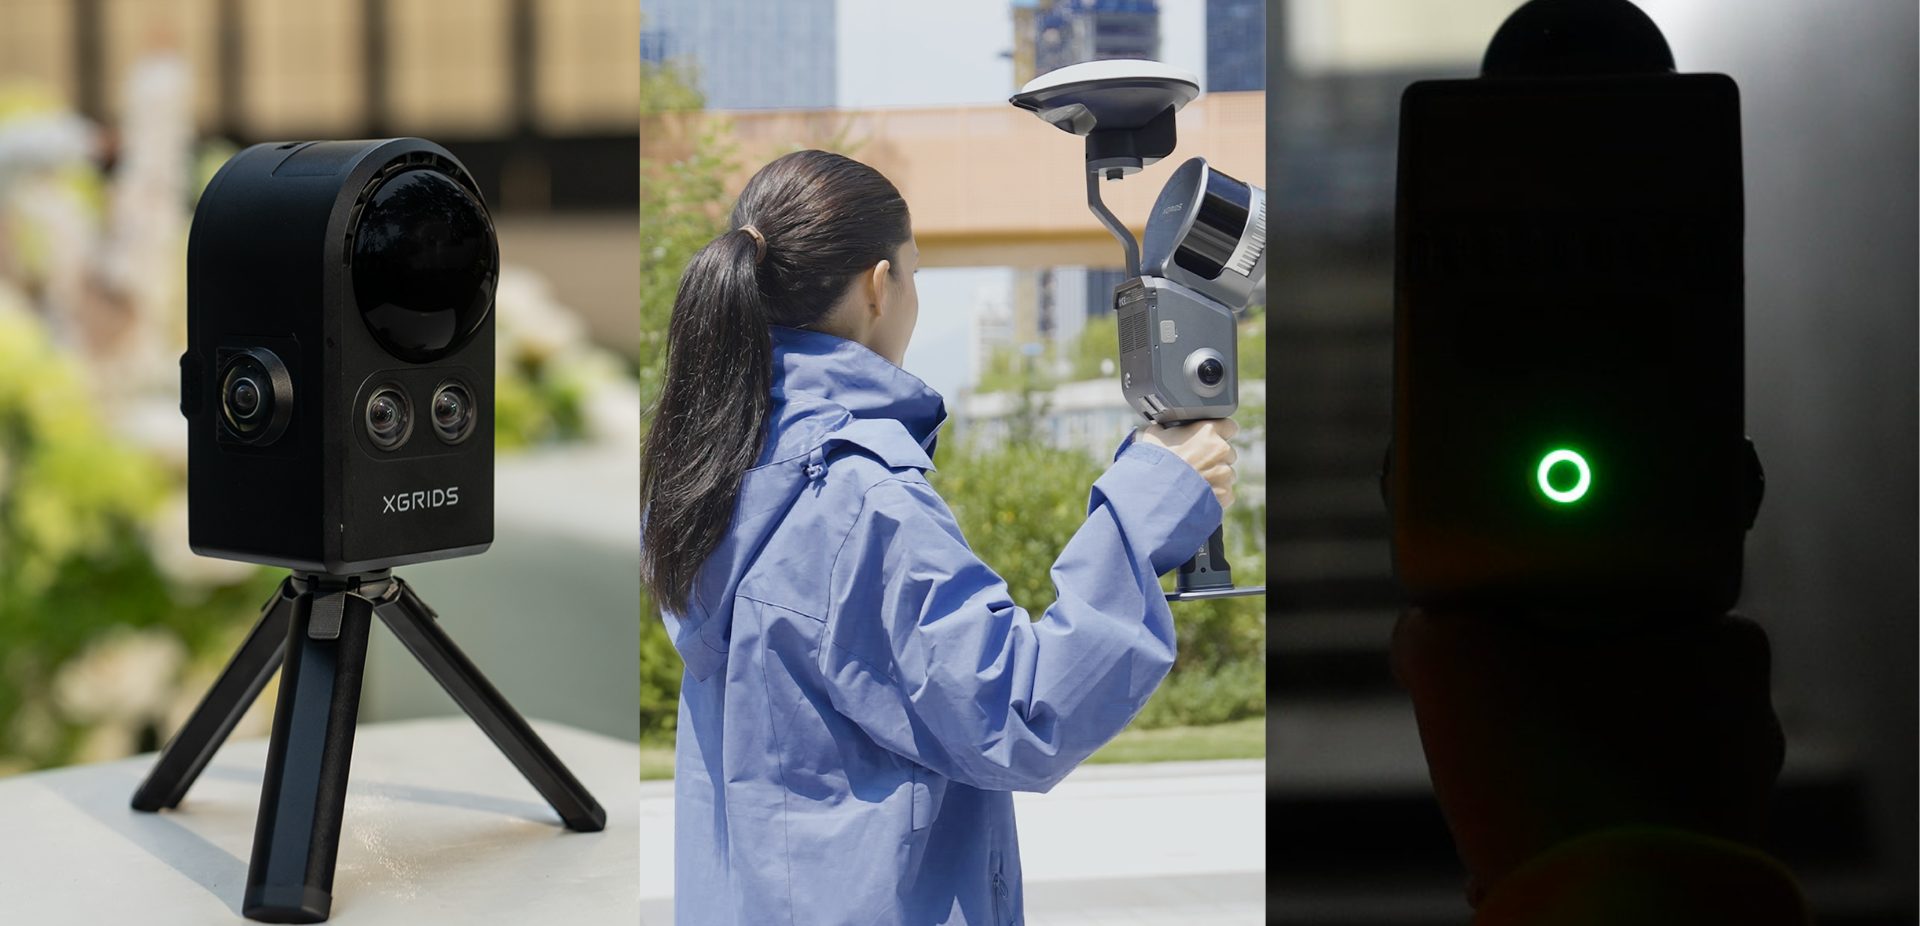
Lixel L3 combina una precisión relativa validada de 5 mm, imágenes en color real 4K HDR y RTK integrado en un escáner espacial móvil que produce nubes de puntos, mallas y LCC 3DGS a partir de una única captura.
Precisión de 5mm, los clientes pueden confiar y entender
Lixel L3 ofrece:
- 5 mm de precisión relativa post-procesada
- 2 cm de precisión absoluta
- 2.5 cm de precisión absoluta en tiempo real
- 0.005° de nivelación con fusión RTK
La cifra de 5 mm está respaldada por un método de prueba documentado, datos de medición y condiciones de prueba claramenteT establecidas, lo que ayuda a los socios a explicar no solo el número, sino también dónde se aplica.

Visión de verdadero color de grado de imagen
Lixel L3 combina un sensor de 1/1,3 pulgadas, una matriz de cámaras de 3 × 50 MP y una imagen HDR 4K.
El resultado es una nube de puntos estructuralmente precisa con colores, materiales y detalles de luces y sombras más naturales. Los objetos son más fáciles de identificar, las mediciones y el modelado son más directos y los resultados son más fáciles de explicar a los clientes.
Los objetos seleccionados, como barandillas, tuberías y placas de identificación, también se pueden mejorar localmente sin aumentar el tiempo de procesamiento y el tamaño de todo el conjunto de datos.

Resultados Más Útiles Directamente Desde el Campo
RTK integrado, cierre de bucle en tiempo real, optimización de la nivelación y filtrado impulsado por IA trabajan juntos durante la captura.
-
Reduzca la deriva y la estratificación en áreas grandes
-
Mantenga la estabilidad en entornos repetitivos o con pocas características
-
Eliminar personas en movimiento, vehículos y ruido
-
Convierta coordenadas WGS 84 y CGCS2000 en tiempo real
-
Produzca nubes de puntos de color verdadero que puedan moverse más rápidamente hacia la medición y el dibujo
-
La nube de puntos en tiempo real está diseñada para ser una salida de proyecto utilizable, no solo una vista previa de cobertura.
Un escaneo, tres salidas espaciales
Una visita. Un conjunto de datos. Múltiples entregables profesionales.
Nube de puntos a todo color
Geometría precisa y color natural del sitio para mediciones, diseño CAD, BIM y trabajo de ingeniería.
Malla (Mesh)
Superficies detalladas, textura y líneas estructurales para modelado y visualización.
3D Gaussian Splatting
Una escena espacial fotorrealista e inmersiva para gemelos digitales, exploración de ubicaciones remotas, previsualización, producción virtual y simulación.
Operación de Campo Más Fluida
La pantalla incorporada de 4.3 pulgadas y 1000 nits muestra la nube de puntos, la trayectoria y la cobertura sin necesidad de un teléfono conectado.
El soporte de apoyo carga el peso del dispositivo, mientras que la punta del punto de control y la conexión directa al bastón de topografía facilitan la recopilación de puntos de control y la captura elevada.
Procesamiento Flexible
Reconstrucción Local LixelStudio
Múltiples segmentos de escaneo se pueden fusionar mediante la coincidencia de selección de región sin puntos de control.
Entrega Lista para la Privacidad
La detección y el desenfoque automático de caras y matrículas reducen la necesidad de enmascaramiento cuadro por cuadro antes de compartir datos de espacios públicos.

Datos abiertos para flujos de trabajo existentes
Para clientes que desarrollan sus propios flujos de trabajo:
- LixelStudio proporciona acceso a Creator Data, incluyendo imágenes en perspectiva y conjuntos de datos COLMAP
- LCC proporciona acceso a datos de imagen originales y datos 3DGS intermedios
- Los SDK y plugins soportan una mayor integración y desarrollo de aplicaciones
Las nubes de puntos soportan flujos de trabajo CAD y Scan-to-BIM. 3DGS puede conectarse con Unreal Engine para la búsqueda de localizaciones, previsualización y producción virtual, y con NVIDIA Isaac Sim para simulación.
Especificaciones
| Categoría | Especificación | Lixel L3 |
|---|---|---|
| Hardware | Dimensiones | 206 × 107 × 329 mm |
| Consumo de energía | < 30 W | |
| Peso | Aprox. 2,5 kg | |
| Interfaz de datos | USB 3.1 Gen 2 | |
| Almacenamiento interno | 1 TB UFS | |
| Módulo RTK | Integrado | |
| Wi-Fi | 802.11 a/b/g/n/ac/ax; 2,400–2,4835 GHz; 5,15–5,850 GHz | |
| Bluetooth | v2.1+EDR / 3.0+HS / 4.2 / 5.0 / 5.2; 2,4–2,4835 GHz | |
| Carcasa | Aleación de aluminio | |
| Entorno operativo | Temperatura de funcionamiento | −20 °C a 50 °C |
| Protección | IP54 | |
| Batería | Tensión de la batería | 14,4 V |
| Capacidad de la batería | 3.350 mAh | |
| Tiempo total de funcionamiento | 100 min | |
| Pantalla | Tamaño | 4,3″ TFT |
| Brillo | Hasta 1.000 nits | |
| Resolución | 480 × 800 | |
| Módulo GNSS de grado topográfico | Señales rastreadas | BDS B1I, B3I, B1C, B2a, B2b; GPS L1C/A, L1C, L2C, L2P(Y), L5; GLONASS G1, G2, G3; Galileo E1, E5a, E5b, E6; QZSS L1C/A, L1C, L2C, L5, L6; IRNSS L5; SBAS L1C/A |
| Precisión | Horizontal: 0,8 cm + 1 ppm; Vertical: 1,5 cm + 1 ppm | |
| Ganancia máxima / Cobertura | 4,0 dBi / 360° | |
| Impedancia / Polarización | 50 Ω / Polarización circular derecha (RHCP) | |
| Relación axial / VSWR de salida | ≤ 3 dB / ≤ 2,0 | |
| Módulo LiDAR | Clase de láser | Clase 1 (905 nm) |
| Alcance | 0,7–120 m | |
| Campo de visión | ≈360° × 270° | |
| Modo de escaneo | Móvil | |
| Tasa de puntos | 16 canales: 320.000 pts/s; 32 canales: 640.000 pts/s | |
| Canales LiDAR | 16 canales / 32 canales | |
| Módulo de visión | Cámara frontal | 1 |
| FOV de la cámara frontal | 100° × 75° | |
| Cámaras panorámicas | 2 | |
| FOV de las cámaras panorámicas | 200° × 200° | |
| Resolución de la cámara | 4096 × 3072 | |
| Tamaño del sensor CMOS | 1/1,3″ | |
| Obturador | Rolling shutter | |
| HDR | DCG HDR | |
| Precisión | Precisión relativa posprocesada | 5 mm, probado en un entorno específico de 500 m² |
| Espesor de nube de puntos posprocesada | ≤ 5 mm | |
| Precisión absoluta vertical (RMSE) | 2 cm | |
| Precisión absoluta horizontal (RMSE) | 2 cm | |
| Repetibilidad | 2 cm | |
| Precisión relativa en tiempo real | 1 cm | |
| Precisión absoluta horizontal en tiempo real (RMSE) | 2,5 cm | |
| Precisión absoluta vertical en tiempo real | 2,5 cm | |
| Nivelación con RTK Fusion | 0,005° | |
| Nivelación sin RTK Fusion | 0,02° | |
| Procesamiento en tiempo real | Eliminación dinámica de objetos mediante IA | Compatible |
| Filtrado de ruido mediante IA | Compatible | |
| Nube de puntos en color real | Compatible | |
| Posicionamiento asistido por visión | Compatible | |
| En el dispositivo | Vista previa y medición del modelo en pantalla | Compatible |
| Posprocesamiento | Mejora de la nube de puntos POI | Compatible |
| Fusión de mapas de nube de puntos de control | ICP, GCP, Scan Overlay | |
| Difuminado de rostros y matrículas | Compatible | |
| LixelUpSample | No indicado | |
| Formatos de salida | Nube de puntos | .las, .rcp, .e57, .ply, .ilas |
| Imágenes | .jpg | |
| Malla | .osgb, .obj | |
| 3DGS | .lcc2, .lcc, .ply | |
| Otros | 3D Tiles (.3tz), .usd | |
| Accesorios | Soporte base | Estándar |
| Hub de carga | Estándar | |
| Maletín rígido portátil con sistema de mochila | Estándar | |
| Support Rig | Opcional | |
| Accesorios RTK | Compatible con pértigas topográficas RTK estándar | |
| Accesorios previstos | Soporte para dron | Próximamente |
| Soporte para vehículo / robot cuadrúpedo | Próximamente | |
| Luz de relleno | Próximamente |