
XGRIDS Lixel L3
A precisão encontra o fotorrealismo
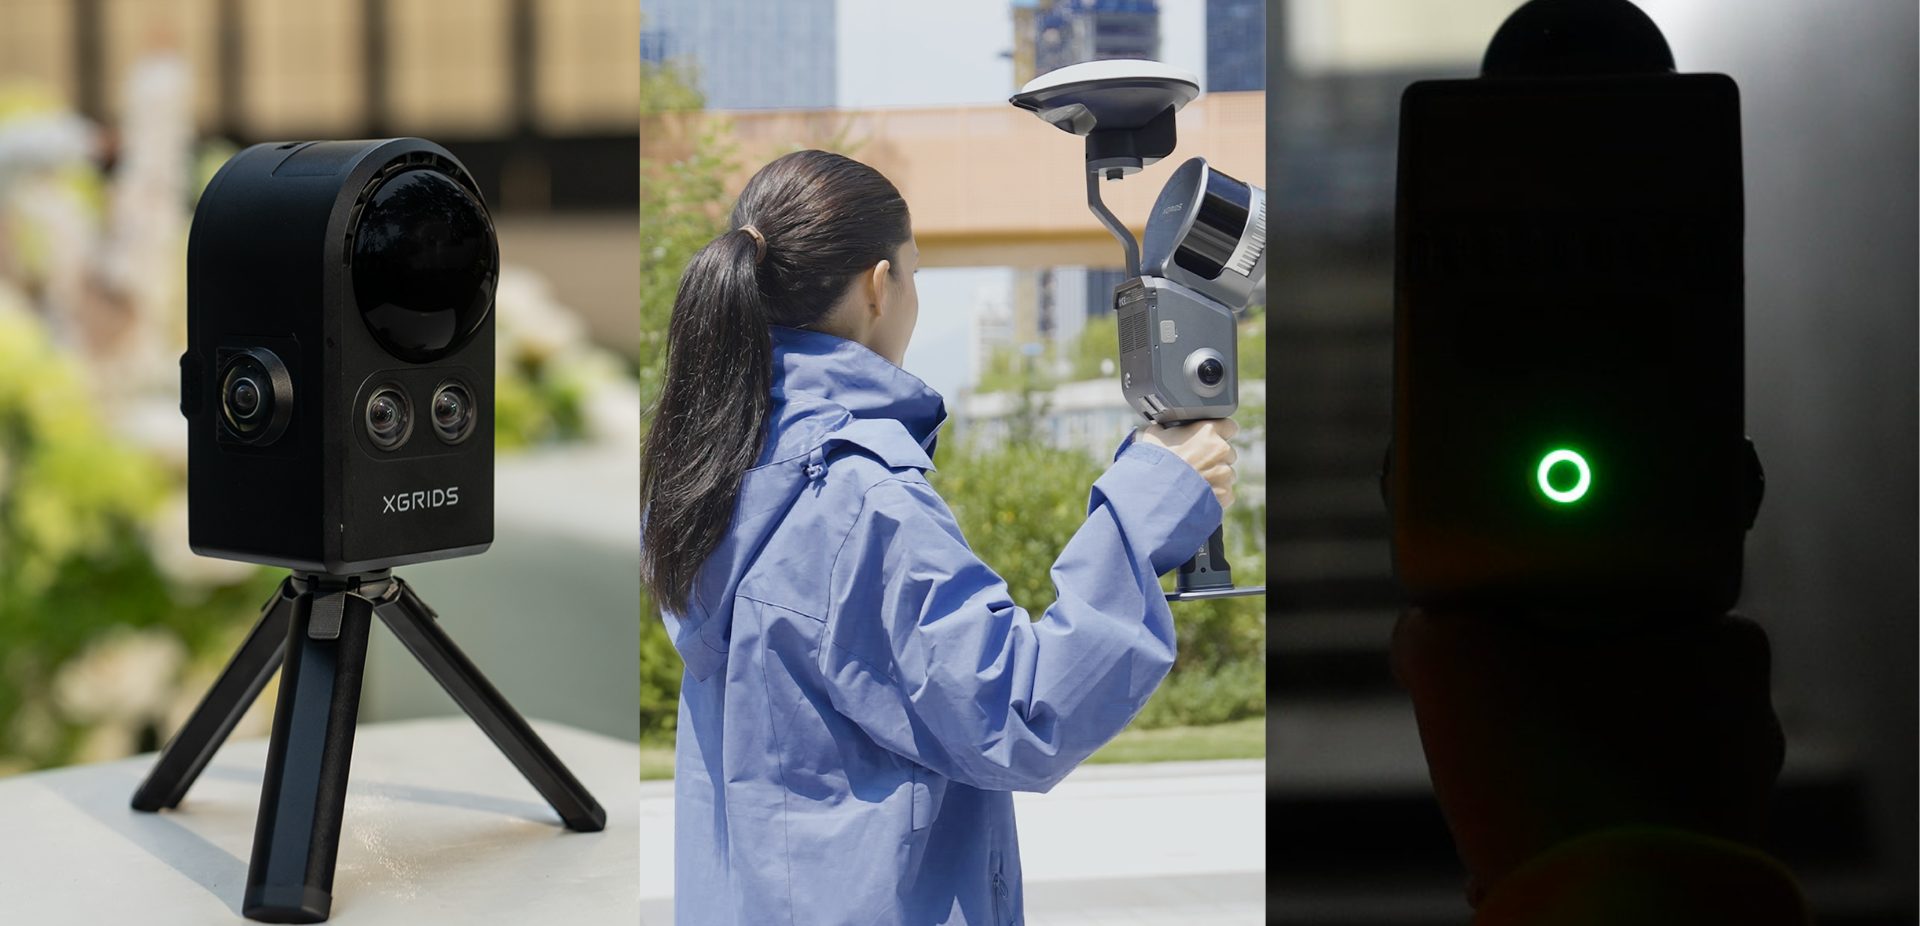
Lixel L3 combina uma precisão relativa validada de 5 mm, imagens coloridas reais 4K HDR e RTK integrado em um scanner espacial móvel que produz nuvens de pontos, malhas e LCC 3DGS a partir de uma única captura.
Precisão de 5mm, os clientes podem confiar e entender
Lixel L3 oferece:
- 5 mm de precisão relativa pós-processada
- 2 cm de precisão absoluta
- 2,5 cm de precisão absoluta em tempo real
- 0,005° de nivelamento com fusão RTK
O valor de 5 mm é suportado por um método de teste documentado, dados de medição e condições de teste claramente estabelecidas, o que ajuda os parceiros a explicar não apenas o número, mas também onde ele se aplica.

Visão em verdadeira cor com qualidade de imagem
Lixel L3 combina um sensor de 1/1,3 polegadas, uma matriz de câmeras de 3 × 50 MP e uma imagem HDR 4K.
O resultado é uma nuvem de pontos estruturalmente precisa, com cores, materiais e detalhes de luz e sombra mais naturais. Os objetos são mais fáceis de identificar, as medições e a modelagem são mais diretas e os resultados são mais fáceis de explicar aos clientes.
Objetos selecionados, como grades, tubulações e placas de identificação, também podem ser aprimorados localmente sem aumentar o tempo de processamento e o tamanho de todo o conjunto de dados.

Resultados Mais Úteis Diretamente do Campo
O RTK integrado, o fecho do ciclo em tempo real, a otimização do nivelamento e a filtragem baseada em IA funcionam em conjunto durante a captura.
-
Reduza o desvio e a estratificação em áreas extensas
-
Mantenha a estabilidade em ambientes repetitivos ou com poucas características
-
Elimine pessoas em movimento, veículos e ruído
-
Converta coordenadas WGS 84 e CGCS2000 em tempo real
-
Crie nuvens de pontos com cores reais que permitam avançar mais rapidamente para a medição e o desenho
-
A nuvem de pontos em tempo real foi concebida para ser um resultado do projeto utilizável, e não apenas uma pré-visualização da cobertura.
Uma varredura, três saídas espaciais
Uma visita. Um conjunto de dados. Várias entregas profissionais.
Nuvem de pontos a cores
Geometria precisa e cor natural do local para medições, conceção CAD, BIM e trabalhos de engenharia.
Malha (Mesh)
Superfícies detalhadas, textura e linhas estruturais para modelação e visualização.
3D Gaussian Splatting
Uma cena espacial fotorrealista e imersiva para gémeos digitais, exploração de locais remotos, pré-visualização, produção virtual e simulação.
Operação de Campo Mais Fluida
A tela integrada de 4,3 polegadas e 1.000 nits exibe a nuvem de pontos, a trajetória e a cobertura sem a necessidade de um telefone conectado.
O suporte de apoio carrega o peso do dispositivo, enquanto a ponta do ponto de controle e a conexão direta ao bastão de levantamento topográfico facilitam a coleta de pontos de controle e a captura elevada.
Processamento Flexível
Reconstrução Local LixelStudio
Múltiplos segmentos de digitalização podem ser unidos por correspondência de seleção de região sem pontos de controle.
Entrega Pronta para Privacidade
A detecção e o desfoque automáticos de rostos e placas de veículos reduzem a necessidade de mascaramento quadro a quadro antes de compartilhar dados de espaços públicos.

Dados abertos para fluxos de trabalho existentes
Para clientes que desenvolvem os seus próprios fluxos de trabalho:
- O LixelStudio proporciona acesso ao Creator Data, incluindo imagens em perspetiva e conjuntos de dados COLMAP
- O LCC proporciona acesso a dados de imagem originais e dados 3DGS intermédios
- Os SDK e os plugins permitem uma maior integração e desenvolvimento de aplicaçõesAs nuvens de pontos suportam fluxos de trabalho CAD e Scan-to-BIM. O 3DGS pode ser integrado com o Unreal Engine para a pesquisa de localizações, pré-visualização e produção virtual, e com o NVIDIA Isaac Sim para simulação.
Especificações
| Especificações | Lixel L3 | |
|---|---|---|
| Hardware | Dimensões | 206 × 107 × 329 mm |
| Consumo de energia | < 30 W | |
| Peso | Aprox. 2,5 kg | |
| Interface de dados | USB 3.1 Gen 2 | |
| Armazenamento interno | 1 TB UFS | |
| Módulo RTK | Integrado | |
| Wi-Fi | 802.11 a/b/g/n/ac/ax; 2,400–2,4835 GHz; 5,15–5,850 GHz | |
| Bluetooth | v2.1+EDR / 3.0+HS / 4.2 / 5.0 / 5.2; 2,4–2,4835 GHz | |
| Estrutura | Liga de alumínio | |
| Temperatura de funcionamento | −20 °C a 50 °C | |
| Proteção | IP54 | |
| Bateria | Tensão da bateria | 14,4 V |
| Capacidade da bateria | 3.350 mAh | |
| Tempo total de funcionamento | 100 min | |
| Ecrã | Tamanho | 4,3″ TFT |
| Brilho | Até 1.000 nits | |
| Resolução | 480 × 800 | |
| Sinais rastreados | BDS B1I, B3I, B1C, B2a, B2b; GPS L1C/A, L1C, L2C, L2P(Y), L5; GLONASS G1, G2, G3; Galileo E1, E5a, E5b, E6; QZSS L1C/A, L1C, L2C, L5, L6; IRNSS L5; SBAS L1C/A | |
| Precisão | Horizontal: 0,8 cm + 1 ppm; Vertical: 1,5 cm + 1 ppm | |
| Ganho máximo / Cobertura | 4,0 dBi / 360° | |
| 50 Ω / Polarização circular direita (RHCP) | ||
| Relação axial / VSWR de saída | ≤ 3 dB / ≤ 2,0 | |
| Classe do laser | Classe 1 (905 nm) | |
| Alcance | 0,7–120 m | |
| Campo de visão | ≈360° × 270° | |
| Modo de digitalização | Móvel | |
| Taxa de pontos | 16 canais: 320.000 pts/s; 32 canais: 640.000 pts/s | |
| 16 canais / 32 canais | ||
| Módulo de visão | Camara frontal | 1 |
| FOV da camara frontal | 100° × 75° | |
| Camaras panorâmicas | 2 | |
| FOV das camaras panorâmicas | 200° × 200° | |
| Resolução da camara | 4096 × 3072 | |
| Tamanho do sensor CMOS | 1/1,3″ | |
| Obturador | Rolling shutter | |
| HDR | DCG HDR | |
| Precisão | Precisão relativa pós-processamento | 5 mm, testada num ambiente específico de 500 m² |
| Espessura da nuvem de pontos pós-processada | ≤ 5 mm | |
| Precisão vertical absoluta (RMSE) | 2 cm | |
| Precisão horizontal absoluta (RMSE) | 2 cm | |
| Repetibilidade | 2 cm | |
| Precisão relativa em tempo real | 1 cm | |
| Precisão horizontal absoluta em tempo real (RMSE) | 2,5 cm | |
| Precisão vertical absoluta em tempo real | 2,5 cm | |
| Nivelamento com RTK Fusion | 0,005° | |
| Nivelamento sem RTK Fusion | 0,02° | |
| Processamento em tempo real | Remoção dinâmica de objetos através da IA | Compatível |
| Compatível | ||
| Compatível | ||
| Posicionamento assistido por visão | Compatível | |
| Pré-visualização e medição do modelo no ecrã | Compatível | |
| Melhoria da nuvem de pontos POI | Compatível | |
| Fusão de mapas de nuvem de pontos de controlo | ICP, GCP, Scan Overlay | |
| Compatível | ||
| Não indicado | ||
| Nuvem de pontos | .las, .rcp, .e57, .ply, .ilas | |
| Imagens | .jpg | |
| Malha | .osgb, .obj | |
| 3DGS | .lcc2, .lcc, .ply | |
| Outros | 3D Tiles (.3tz), .usd | |
| Suporte de base | Padrão | |
| Padrão | ||
| Padrão | ||
| Support Rig | Opcional | |
| Compatível com varas topográficas RTK padrão | ||
| Suporte para drone | Em breve | |
| Suporte para veículo / robô quadrúpede | Em breve | |
| Luz de preenchimento | Em breve |